问题
田间表型会产生高光谱数据立方体、LiDAR 点云、RGB 图像和热红外矩阵,它们通常在不同工具中按不同约定处理。这种割裂拖慢分析,也让结果难以复现。
MCTP(多模态作物表型平台)在与舒丰生物的田间表型合作中开发。本人的贡献集中在系统优化以及数据处理与分析工作流上。
方法
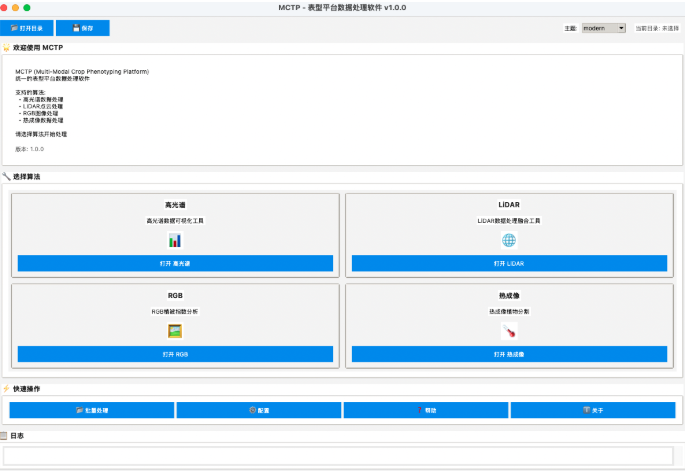
一个启动器汇集四个模态模块。这里的“统一”指一致的入口、交互模式和导出约定,并不意味着四个模态被自动配准、融合或由一个模型解释。
高光谱
ENVI HDR/SPE 读取与波长解析;RGB 快视图与植被指数视图;基于阈值的植株掩膜与眩光滤除;均值光谱与汇总以 CSV/JSON 导出;目录级批处理。
LiDAR
PLY、LAS、LAZ 与文本输入;地面重置、体素下采样、裁剪与高度着色;基于 DBSCAN 的聚类与交互式调参;覆盖度、高度百分位、占用率与凸包汇总;裁剪点云与 JSON 报告导出。
RGB
把颜色指数阈值化(ExG、CIVE、VDI)与形态学和连通分量结合,再经清理与实例标注,得到组级和单株级汇总。
热红外
图像与温度矩阵成对输入,提供阈值与形态学控制,以及叠加图、热图和仅植株预览。
结果
工作台把从原始文件到结构化导出的路径标准化,导出结果可以顺畅交给 R、Python 或其他统计工具。推荐流程让每一步都可检查:
- 先归档原始数据,保持原始文件和采集元数据不变。
- 打开一个代表性样本,确认文件配对、朝向、单位和坐标约定。
- 可视地调节参数,用预览找出失败案例。
- 先处理小批次,对照原始数据检查输出后再扩大规模。
- 把阈值、体素尺寸、聚类设置和软件版本与结果一起记录。
局限性
本页描述的是由可用界面和模块截图所代表的项目快照。确切的输入格式和输出应在具体实验使用的构建版本中确认。
- 跨模态配准和时间序列分析不是当前的自动能力。
- 批处理行为因模块而异;LiDAR 和热红外数据仍需交互式调参。
- 输出是算法估计:地面选择、点密度、遮挡、阈值和定标都会实质性地改变结果。
- 结构化导出改善了数据交接,但不能取代质量控制。
- 可复现性要求把原始数据、模块版本、参数、定标信息和导出结果一起保存。