基于三维生成式人工智能的单图像植株三维重建及其与 SfM 的比较
用三维生成式人工智能由单张照片生成棉花植株三维模型,并按器官与同一植株的多视角 SfM 重建进行比较评估。
 Liangchao DengPostdoctoral Researcher
概述
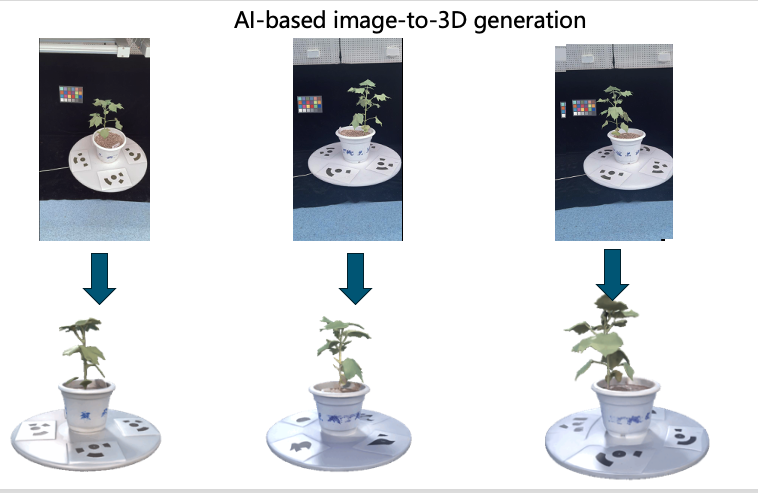
多视角重建能得到准确的植株几何,但每株需要数十到数百张图像、受控的采集装置和较长的处理时间。三维生成式人工智能走的是另一条路:仅凭一张照片就生成完整的带纹理三维模型,相机没有拍到的部分由模型推断。如果这种推断对植物足够准确,三维表型就能以低得多的成本扩展到多得多的植株上。
本工作将三维生成式人工智能模型应用于棉花图像,并以同一植株独立的多视角 SfM 重建为参照,按器官逐一评估生成结果。
方法
每株植物拍摄一张照片用于生成,另按转台采集方案采集多视角图像,得到 SfM 参考重建。随后将生成模型与参考重建置于同一坐标系,标注为相同的器官类别,再进行比较。
1. 输入图像
在简单背景前拍摄植株,使整株完整入画,生成前去除背景。原始图像、背景去除方法、相机与光照信息、物种、基因型和生育期,与一个编号一并保存,使每个生成模型都能追溯到源图像。测试集既包括结构简单的植株,也包括浓密冠层、细薄叶片和相互重叠的器官。
2. 生成
模型由每张图像生成一个带纹理的三角网格。每个样本记录模型版本、生成参数、随机种子、运行时间、GPU 峰值显存以及成功或失败状态。失败的生成同样保留在记录中,否则会高估方法的稳健性。
3. 从网格到点云
为与 SfM 比较,用 Open3D 将网格采样为点:
import open3d as o3d

mesh = o3d.io.read_triangle_mesh("generated_mesh.obj")
if mesh.is_empty():
    raise ValueError("The generated mesh could not be loaded")

mesh.compute_vertex_normals()
points = mesh.sample_points_poisson_disk(number_of_points=100_000)
o3d.io.write_point_cloud("generated_mesh_sampled.ply", points)
4. 与 SfM 比较
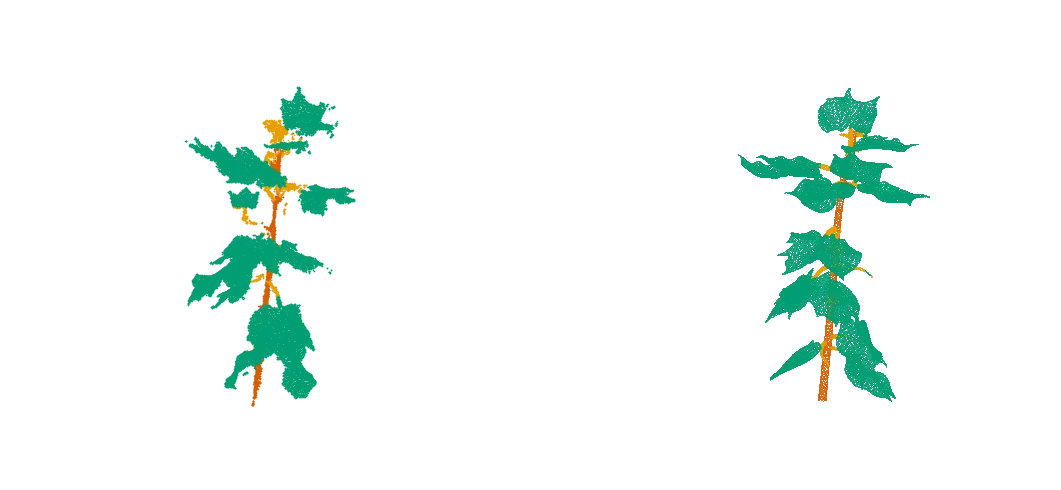
生成模型没有物理尺度,位姿也是任意的。将其缩放并配准到同一植株的 SfM 重建上,并把两组点云标注为相同的器官类别:主茎、分枝与叶柄、叶片。下图为棉花样本 20240109-84-5:生成点云已与 SfM 重建对齐,“叠加”视图显示生成几何与实测几何的偏差位置。
交互 同一植株的 SfM 重建与三维生成式人工智能重建
样本 cotton_20240109-84-5。由三维生成式人工智能根据单张照片生成的点云已与 SfM 重建对齐,“叠加”视图可直接看出生成几何与实测几何的偏差。SfM:39,765 个点;生成式 AI:177,357 个点,为网页显示在各器官类别内降采样至 60,000 个。
评估包括:
- 几何: 相对 SfM 参考的点间距离和曲面距离,单位为米,分整体和器官类别统计;
- 性状: 由两种重建分别计算株高、冠幅和器官尺度指标,逐株计算误差;
- 结构: 器官缺失、重复或粘连;主茎与分枝的连续性;未观测一侧的合理性;
- 稳定性: 随机种子、背景去除方式和输入视角带来的变化;
- 适用范围: 按生育期和遮挡程度分别给出结果。
每个样本的记录关联源图像、模型版本、随机种子、生成参数和状态:
{
  "sample_id": "plant-001",
  "source_image": "plant-001.png",
  "model_version": "<model-version>",
  "settings": "<generation-settings>",
  "seed": 0,
  "status": "success"
}
适用范围与局限
单张图像观测不到植株背面、绝对尺度以及被叶片遮挡的器官,这些都由模型推断。因此,生成的几何都与独立的、带尺度的重建进行比较评估,尺度取自参考重建而非模型本身。细薄叶片、叶柄、分枝连接处和浓密冠层是最难的情形。
讨论
有问题或田间观察想交流?