无人机三维作物表型:交叉环绕倾斜采集、SfM 与 CanopyPC
面向小区尺度三维作物表型的无人机流程:交叉环绕倾斜航线设计、SfM 重建、基于 CanopyPC 的冠层点云处理,以及作物性状的机器学习建模。
 Liangchao DengPostdoctoral Researcher
概述
小区尺度的三维结构(冠层高度、体积、垂直分布、行结构)包含二维植被指数无法反映的生长、倒伏风险和光截获信息。常规的垂直航测是为正射影像设计的,主要拍到冠层顶部,因此重建出的三维结构并不完整。
本流程面向三维重建设计:采用**交叉环绕倾斜(Cross-Circular Oblique,CCO)**航线从多个方位角观测冠层,用运动恢复结构(SfM)重建农田,用点云工具 CanopyPC 提取小区尺度三维性状,并通过机器学习将这些性状与作物性状联系起来。
流程
1. CCO 航线设计
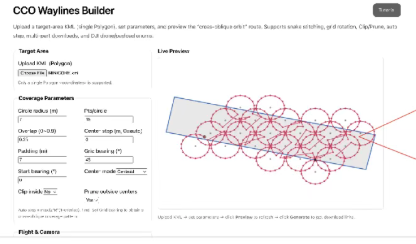
CCO 在农田上空沿交叉方向飞行多组环绕倾斜航线。冠层中每个点都能从多个方位角、两个及以上观测角度被拍到,从而加强 SfM 的几何约束,补全垂直航测难以拍到的冠层侧面。另加一组网格航线,为正射影像提供均匀覆盖。航向和旁向重叠率高于正射测图的要求,因为目标是三维重建而不是二维拼接。
飞行高度、环绕半径、相机俯仰角和重叠率根据所需地面采样距离、冠层高度和需要分辨的最小结构确定,并在正式采集前用试验区块检验。尺度与地理参考来自地面控制点(GCP)或 RTK/PPK 定位。
浏览器中的 CCO 航线生成器 可将 KML 田块边界转换为兼容大疆的 KML、WPML 和 KMZ 任务文件,用法见教程。
2. 图像采集
采集时锁定曝光和对焦,快门速度足以冻结飞机运动和叶片摆动。选择风小、光照稳定的时段飞行,离开田间前以原始分辨率检查代表性图像。每次飞行记录飞机、相机、航线几何、坐标系、天气和时间。
3. 空间参考:正射影像、DSM 与点云
多视角图像对齐后得到相机位姿、稠密点云、数字表面模型(DSM)和正射影像。正射影像提供二维空间参考:小区边界、标签,以及三维结果对齐所依据的坐标框架;点云和 DSM 承载三维结构。
4. 田块与小区边界
田块边界由正射影像提取:
- 用植被指数和纹理特征区分作物区与非作物区;
- 用形态学运算和区域生长去除道路、裸地和边界干扰;
- 通过轮廓提取和多边形拟合得到闭合的小区多边形。
小区多边形结合试验布局,用于逐小区裁剪点云。土地测量仪 可在现场记录并导出田块多边形。
5. 三维重建
SfM 点云。 SfM 重建得到的冠层点云用于全部度量性状:高度分布、空间异质性和群体尺度结构。重建结果需检查独立检查点上的 GCP/RTK 残差、重投影误差、浓密上层叶片下方的空洞、漂浮点以及多期数据之间配准的一致性。采用 CCO 采集时,重建精度可达厘米级。

3D 高斯溅射。 在 SfM 相机位姿基础上,3DGS 对冠层进行连续、高保真的表达,用于交互式三维查看叶片与枝条交错等精细结构。度量性状由 SfM 点云计算;从 3DGS 提取的几何在用于测量前需单独验证。
6. CanopyPC:冠层点云处理
CanopyPC 是我开发的 Python 工具,用于处理 CCO 重建的冠层点云:
- 地面—冠层分离: 采用布料模拟滤波(CSF);冠层高度相对滤波后的地面计算,而不是取绝对高程;
- 预处理: 统计离群点去除、DBSCAN 去除小簇、去除地面控制点标志,以及对剩余伪影的人工选择删除;
- 行分割: K-means 聚类;
- 几何分析: 凸包体积、有向包围盒、投影面积和株高统计;
- 可视化: 交互查看点云、凸包和包围盒。
7. 三维结构性状
对每个小区或每一行计算:
- 高度统计:均值、方差和分位数(如 H50、H90、H99),分位数对个别噪声点不敏感;
- 点密度的垂直剖面;
- 冠层投影面积、凸包体积和有向包围盒;
- 点的空间异质性和聚集程度;
- 冠层表面粗糙度与起伏;
- 行宽与缺口。
8. 机器学习建模
三维性状组合为多尺度特征,用随机森林、梯度提升等回归方法与生物量、叶面积指数或产量等作物性状建立关系。验证时将相关样本放在同一组:按小区、地点和日期分组,保证测试集中没有训练时见过的小区或航次。结果按作物、生育期和地点分别报告,误差指标带物理单位,并与简单基线模型比较。
适用范围与局限
浓密的上层冠层会遮挡下层器官,因此随着冠层郁闭,冠层深处的叶面积会被低估。风会破坏摄影测量的静态场景假设;多期比较需要稳定的地面参考和配准。在一个田块训练的模型,用于新的作物、地点或季节之前需重新验证。
讨论
有问题或田间观察想交流?