基于转台摄影测量的盆栽棉花三维重建
一套人工气候室方案:以双高度转台视频和运动恢复结构重建盆栽棉花,包含尺度控制、颜色校正与精度评估。
 Liangchao DengPostdoctoral Researcher
概述
单株三维模型是器官尺度表型分析以及冠层光分布与光合模拟的输入。本方案在人工气候室中采用转台摄影测量重建盆栽棉花:植株在两台不同高度的固定相机前旋转,运动恢复结构(SfM)将图像序列转化为带尺度的点云和网格。
方案有三个目标:
- 为每株植物建立标准化的多视角图像数据集;
- 获得米制尺度的三维重建,用于株型分析和光分布建模;
- 定量评估重建精度和颜色一致性。
1. 成像环境
- 气候室。 温度、湿度和光照可控。采集时关闭风扇,因为叶片的微小摆动就会破坏视角间的特征匹配。
- 光照。 由侧置柔光 LED 面板提供 500–800 lx 的均匀漫射光;关闭顶部射灯,避免镜面高光和硬阴影。
- 背景。 背景和地面铺设黑色无反光布,抑制反射并便于掩膜。
- 转台。 直径 60–80 cm 的亚克力转台,表面覆柔光膜以消除镜面反射,电机驱动匀速旋转,一周 60–90 s。花盆中心与转轴对齐,必要时加以固定。
- 尺度与控制点。 编码标志点和已测长度的比例尺固定在转台上,随植株一起旋转。标志点避免对称布置,以免产生歧义匹配。保留一段实测距离不参与定标,作为独立检验。
- 颜色。 在两台相机视野内放置 SpyderCheckr 24 色卡,用于监测和校正颜色。
转台采集时植株相对房间运动,因此所有静止物体(背景、色卡、支架)都需从重建中掩膜去除。
2. 相机
| 相机 A | 相机 B | |
|---|---|---|
| 设备 | iPhone Pro(13 Pro 及以上) | iPhone Pro(13 Pro 及以上) |
| 俯仰角 | −45°(俯视) | 0°(水平) |
| 距离 | ≈ 1.0 m | ≈ 1.2 m |
| 录制 | 4K(3840 × 2160),30 fps | 4K(3840 × 2160),30 fps |
两台相机均锁定对焦、曝光、白平衡和焦距,关闭自动 HDR 和镜头切换。两个高度分别覆盖植株上表面和侧面,减少叶层之间的遮挡。每次采集记录设备、镜头、分辨率和曝光设置。
3. 采集
- 将花盆居中固定,不触碰叶片;记录植株编号、处理和日期。
- 启动转台,待其达到匀速。
- 两台相机同时开始录制。
- 录制完整一周,确认植株、标志点和色卡始终在画面内。
- 停止录制,按植株、相机和高度命名文件,例如
Plant01_A_45.mp4、Plant01_B_0.mp4。 - 取下植株前检查序列是否存在模糊、曝光漂移和叶片摆动。
4. 预处理
颜色校正。 在 DaVinci Resolve 中依据 SpyderCheckr 24 色卡校准色彩平衡,并对整个序列应用同一校正。保留未校正的视频和校正参数。颜色校正使不同植株和批次之间的图像保持一致,但并不会把像素值转换为反射率。
帧选择。 4K、30 fps、一周 60–90 s 的录制,每台相机得到 1800–2700 帧,其中大部分几乎相同。因此按等角度间隔抽帧,在保证相邻视角充分重叠的前提下去除冗余,并剔除模糊帧。记录最终的角度间隔、保留帧数和剔除原因。
文件组织。
Plant01/
├── raw_videos/        # Plant01_A_45.mp4, Plant01_B_0.mp4
├── frames/
│   ├── A_45/          # Plant01_A_45_0001.jpg …
│   └── B_0/
├── masks/
├── calibration/       # 色卡、比例尺、相机设置
├── metashape/         # Plant01.psx 及导出结果
└── validation/        # 人工测量数据
5. 在 Agisoft Metashape 中重建
- 将图像按两个相机组(A −45°、B 0°)导入,并应用掩膜。
- 以高精度和通用预选执行 Align Photos(初始参数:关键点上限 40,000,连接点上限 10,000),检查稀疏点云并剔除明显的离群连接点。
- 识别编码标志点,输入比例尺实测长度,执行 Optimize Cameras。
- 以高质量、轻度深度滤波执行 Build Dense Cloud,以保留细薄的叶缘。
- 去除残余背景几何后,由稠密点云 Build Mesh,需要时 Build Texture(通用映射、马赛克融合)。
- 以米为单位导出点云或网格(PLY、OBJ 或 GLB),并附相机位置。
点云在 CloudCompare 或 Open3D 中清理并标注器官。下图即本方案的结果:棉花样本 20240109-84-5 的 SfM 重建,点按主茎、分枝与叶柄、叶片分类。
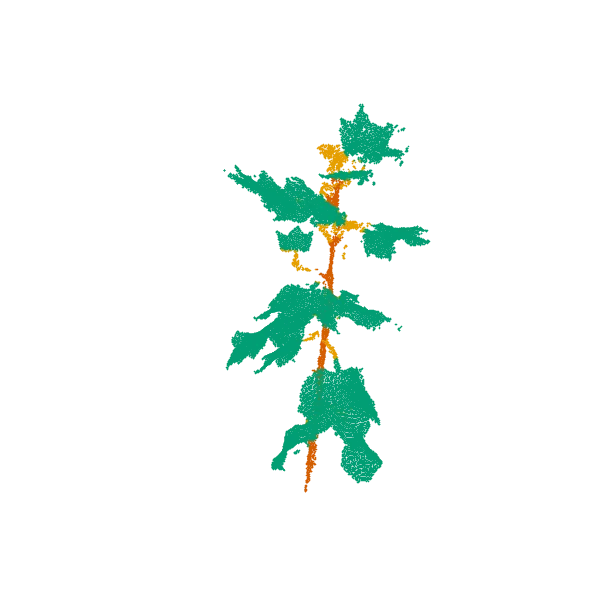
交互 棉花单株的 SfM 点云
样本 cotton_20240109-84-5,运动恢复结构(SfM)重建,共 39,765 个点,按器官类别着色。
6. 精度评估
每次重建报告:
- 输入与成功对齐的图像数;
- 相机重投影误差;
- 标志点与比例尺残差;
- 独立检验距离上的误差;
- 明显缺失或被错误填补的区域。
将人工测量的株高和冠幅(m_i)与重建值(r_i)比较:
bias = mean(r_i − m_i)
RMSE = sqrt(mean((r_i − m_i)²))
对同一批植株重复采集,得到各性状的重复性。将校正后的色卡色块与参考值比较,检验颜色校正效果。
7. 性状提取与数据产品
使用 Python、Open3D 和 NumPy 提取株高、冠幅、体积和叶倾角。每株植物的记录包括原始视频、选帧清单、掩膜、标定记录、Metashape 工程与软件版本、尺度约束、验证测量、米制单位的导出模型,以及性状提取所用的脚本和参数。带器官标签的点云即冠层光合模型中三角面元冠层的输入。
适用范围与局限
转台摄影测量假设植株为刚体:旋转中的叶片摆动、细薄叶缘、相互重叠的叶片和缺乏纹理的表面是几何缺失或错误的主要来源。本方案适用于尺寸不超过转台直径的盆栽植株;更大的植株和田间冠层需要采用移动相机或无人机采集。
讨论
有问题或田间观察想交流?